3. 3D kmity s 3 pružinami
Zadanie
-
Na hmotný bod o hmotnosti $m$ sú pripevnené tri pružiny s nulovou pokojovou dĺžkou a tuhosťami $k_1,k_2$ and $k_3$. Tie pružiny su upevnené na steny jaskyne v bodoch $\vec{r}_1,\vec{r}_2$ a $\vec{r}_3$. Tiažové zrýchlenie je $\vec g$. Nájdite rovnovážnu polohu $\vec{R_r}$ hmotného bodu a nájdite periódu kmitov okolo neho.
-
Majme rovnakú situáciu ako v a), ale namiesto hmotného bodu sa jedná o tuhé teleso (takzvaný všeobecný zemiakoid). Označme polohu jeho ťažiska ako $\vec R$ a body, v ktorých su pružiny upevnené na zemiakoid ako $\vec{s}_1,\vec{s}_2$ a $\vec{s}_3$ (merané vzhľadom na ťažisko v rovnovážnej polohe). Aká musí platiť podmienka, aby bol pohyb ťažiska $\vec R$ totožný tomu v časti a), teda aby pohyb ťažiska nezávisel od rotačného pohybu?
Nápoveda: Pokiaľ nemáte skúsenosti s maticami, tak predpokladajte malé uhly rotácie od rovnovážnej polohy. -
Predpokladajte, že niekto nám zemiakoid ošúpal na tvar gule (homogénnej) s momentom zotrvačnosti $I$ a pripevnil naň pružiny tak aby platila podmienka z b). Ukážte, že v tomto prípade bude aj rotačný pohyb nezávislý od translačného. Okolo akej osi máme rotačne vychýliť guľu o malý uhol aby vykonávala harmonické rotačné kmity okolo tejto osi?
V celej úlohe predpokladajte, že pružiny ani závažie nenarazia do skaly.
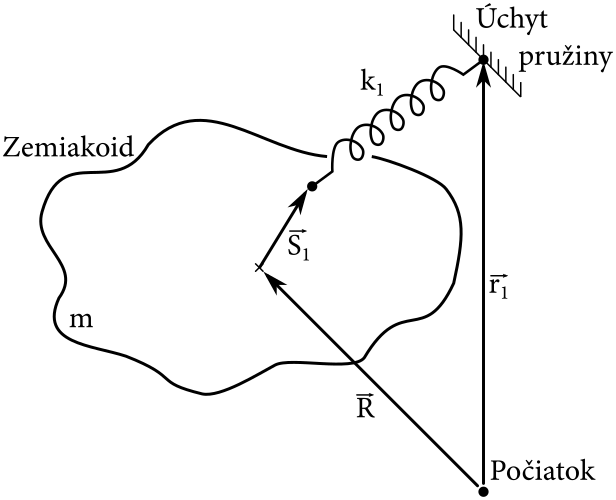 Náčrt s vyznačenou jednou
pružinou.
a) V tejto úlohe je dôležité využiť vektorové značenie, vypisovanie $x,y,z$ zložiek síl by nás stálo veľa času a zrozumiteľnosti. Každá pružina pôsobí silou veľkosti $F=kx$, kde $x$ je jej dĺžka a $k$ jej tuhosť. Zároveň sila smeruje pozdĺž pružiny, takže môžeme písať $\vec{F} = -k \vec{x}$. V rovnovážnej polohe musí platiť, že súčet síl je nulový:
$$ \begin{align} m\vec g + \vec{F\_1}+\vec{F\_2}+\vec{F\_3} &= m\vec g + \sum\_{i=1}^{3} k\_i \left(\vec{r\_i} - \vec{R\_r} \right) = 0 \nonumber \\\\ \implies \vec{R\_r} &= \frac{m\vec g + k\_1\vec{r\_1} + k\_2\vec{r\_2} + k\_3\vec{r\_3}}{k\_1 + k\_2 + k\_3} \, . \tag{1} \end{align} $$
Ak hmotný bod vychýlime o malé $\delta \vec R$ z rovnovážnej polohy, tak bude platiť, že:
$$ \begin{align} m \frac{d^2}{dt^2} \delta \vec R &= m \vec g + \sum\_{i=1}^3 k\_i \left( \vec r\_i - (\vec R\_r + \delta \vec R)\right), \nonumber \\\\ m \frac{d^2}{dt^2} \delta \vec R &= - \left(\sum\_{i=1}^3 k\_i \right) \delta \vec R, \tag{2} \end{align} $$
kde pri prechode do druhého riadku sme použili (1). Toto je klasická pohybová rovnica harmonického oscilátora (akurát pre vektorovú polohu) a tak platí, že perióda kmitov je:
$$ T = 2\pi \sqrt{\frac{m}{k\_1 + k\_2 + k\_3}}. $$
b) Rovnako ako v minulej podúlohe chceme nájsť silu ako funkciu pozície, a tentokrát aj rotácie telesa. Označme translačnú výchylku ťažiska znovu ako $\delta \vec R$ a tentokrát aj výchylku polohy úchytov pružín (vzhľadom na ťažisko) ako $\delta \vec s\_i$. Pre malé uhly rotácie $\delta\theta$ vieme, že výchylka je kolmá na pôvodný vektor a síce: $$ \delta\vec s\_i = \delta\theta\, \vec n \times \vec s\_i, $$ kde $\vec n$ je jednotkový vektor osi otáčania. Skúsenejší môžu namiesto toho použiť rotačnú maticu $\mathbf{M}$ a vzorec $\delta \vec s\_i = (\mathbf{M}-\mathbf{I}) \vec s\_i$. Podobne ako minule bude teraz sila: $$ \begin{align} m \frac{d^2}{dt^2} \delta \vec R &= m\vec g+\sum k\_i [\vec r\_i-(\vec R\_r+\delta \vec R)-(\vec s\_i-\delta \vec s\_i)]\nonumber\\\\ &=-\sum k\_i \delta \vec R -\sum k\_i \delta \vec s\_i \nonumber\\\\ &=-\sum k\_i \delta \vec R -\sum k\_i \delta \theta\, \vec n \times \vec s\_i = -\sum k\_i \delta \vec R -\delta\theta\,\vec n \times \sum k\_i \vec s\_i. \tag{3} \end{align} $$ Teraz vidíme, že pokiaľ platí $$ \sum k\_i \vec s\_i = \vec 0, $$ tak bude pohybová rovnica rovnaká ako v časti a), teda translačný pohyb bude nezávislý od rotačného.
c) Tentokrát sa musíme zamyslieť nad momentmi síl, tie sú v rovnovážnej polohe: $$ \begin{align} \vec \tau(\text{v rovnováhe}) = \sum \vec{s}\_i\times [k\_i (\vec r\_i-\vec R-\vec s\_i)] = \vec 0. \tag{4} \end{align} $$ Označme $\delta \vec \theta = \delta \theta \, \vec n$. Teraz znovu napíšeme malú výchylku ako $\delta \vec R$ a $\delta \vec s\_i$ a pozrime sa, čo sa stane s rovnicou:
$$ \begin{align} \vec \tau(\text{po vychýlení}) &= \sum (\vec s\_i+\delta \vec s\_i)\times\left\\{ k\_i [\vec r\_i-(\vec R+\delta \vec R)-(\vec s\_i+\delta \vec s\_i)]\right\\} \nonumber\\\\ &=\sum k\_i \vec s\_i\times [\textcolor{red}{\vec r\_i}-(\textcolor{red}{\vec R}+\delta \vec R)-(\textcolor{red}{\vec s\_i}+\delta \vec s\_i)]+\sum k\_i \delta\vec s\_i\times [\vec r\_i-(\vec R+\delta \vec R)-\textcolor{red}{\vec s\_i}]\nonumber \\\\ &=-\sum k\_i \vec s\_i\times (\delta \vec R+\textcolor{red}{\delta \vec s\_i})+\sum k\_i \delta\vec s\_i\times [\vec r\_i-(\vec R+\delta \vec R)-\textcolor{red}{\vec s\_i}]\nonumber \\\\ &=\delta\vec R\times \textcolor{red}{\left(\sum k\_i\vec s\_i\right)} + \sum k\_i(\vec R +\delta \vec R)\times\delta\vec s\_i + \sum k\_i \delta \vec s\_i \times \vec r\_i\nonumber\\\\ &= (\vec R + \delta \vec R)\times \left(\sum k\_i \delta \vec \theta \times \vec s\_i \right)+\sum k\_i (\delta \vec \theta \times \vec s\_i)\times \vec r\_i\nonumber\\\\ &=(\vec R + \delta \vec R)\times \left[\delta\vec\theta\times\textcolor{red}{\sum k\_i\vec s\_i}\right]+\sum k\_i \vec s\_i (\vec r\_i \cdot \delta\vec\theta)-\sum k\_i \delta\vec\theta (\vec r\_i\cdot\vec s\_i)\nonumber\\\\ &=-\underbrace{\left[\sum k\_i (\vec r\_i\cdot\vec s\_i)\right]}\_{\text{konštanta}}\delta\vec\theta + \sum k\_i \vec s\_i (\vec r\_i \cdot \delta\vec\theta) \tag{5} \end{align} $$
Prvé 3 červené členy v druhom riadku sa vynulujú vďaka rovnovážnej podmienke (4) a posledný člen vďaka tomu, že $\vec a \times \vec a = 0$ pre ľubovoľný vektor. V treťom riadku sa dva vyznačené členy navzájom vynulujú. Vo štvrtom riadku je červený člen presne podmienka z časti b), ktorá je podľa zadania rovná nule. Pri prechode do 6. riadku sme použili všeobecne platný vzorec $(\vec a\times \vec b) \times \vec c = \vec b (\vec a \cdot \vec c) - \vec a (\vec b \cdot \vec c)$.
Prv oceňme fakt, že podmienka $\sum k\_i \vec s\_i = \vec 0$ implikuje nielen, že translacný pohyb bude nezávislý od rotačného, ale aj naopak, teda že rotačný bude nezávislý od translačného - v poslednom riadku sa nenachádza $\delta \vec R$.
Rotačná pohybová rovnica je: $$ \begin{align} \vec \tau &= \frac{d}{dt} \vec L \nonumber \\\\ \vec L &= I \frac{d}{dt} \delta \vec \theta \tag{6} \end{align} $$ Ale keďže je teleso guľa, tak vieme, že $I$ je skalár (resp. násobok jednotkovej matice), a teda $\vec\tau=I \frac{d^2}{dt^2} \delta\vec\theta$. Na to, aby sme dostali harmonické rotačné kmity, musí platiť $\vec\tau = -I \omega^2 \delta\vec\theta$, to by napríklad platilo, ak by druhý člen v (5) bol nulový: $$ \begin{align} \sum k\_i \vec s\_i (\vec r\_i \cdot \Delta\vec\theta) = \vec0 &\text{ , ale z podmienky už vieme, že} \sum k\_i\vec s\_i=\vec0\nonumber\\\\ &\implies(\vec r\_i\cdot\vec n)=(\vec r\_j\cdot\vec n) \cdots \text{(rovnaké pre všetky pružiny } i) \tag{7} \end{align} $$ Z toho môžeme sformulovať dve nezávislé lineárne rovnice: $$ \begin{align} (\vec r\_1 - \vec r\_2) \cdot \vec n &= 0 \nonumber \\\\ (\vec r\_2 - \vec r\_3) \cdot \vec n &= 0 \tag{8} \end{align} $$ Ktoré majú vždy riešenie, napríklad: $$ \vec n = \frac{ (\vec r\_1 - \vec r\_2) \times (\vec r\_2 - \vec r\_3) } { \left|\left|(\vec r\_1 - \vec r\_2) \times (\vec r\_2 - \vec r\_3) \right |\right |} $$ Toto nie je validné riešenie jedine vtedy, keď sú $(\vec r\_1 - \vec r\_2)$ a $(\vec r\_2 - \vec r\_3)$ rovnobežné (teda keď úchyty pružín ležia na jednej priamke), to ale znamená, že vtedy môžeme vybrať ľubovoľné $\vec n$ ležiace v rovine kolmej na ne.
Perióda tohto harmonického pohybu je potom: $$ \begin{align} T=2\pi\sqrt{\frac{I}{\sum k\_i(\vec r\_i\cdot\vec s\_i)}}=2\pi\sqrt{\frac{I}{k\_1(\vec r\_1\cdot\vec s\_1)+k\_2(\vec r\_2\cdot\vec s\_2)+k\_3(\vec r\_3\cdot\vec s\_3)}} \tag{9} \end{align} $$